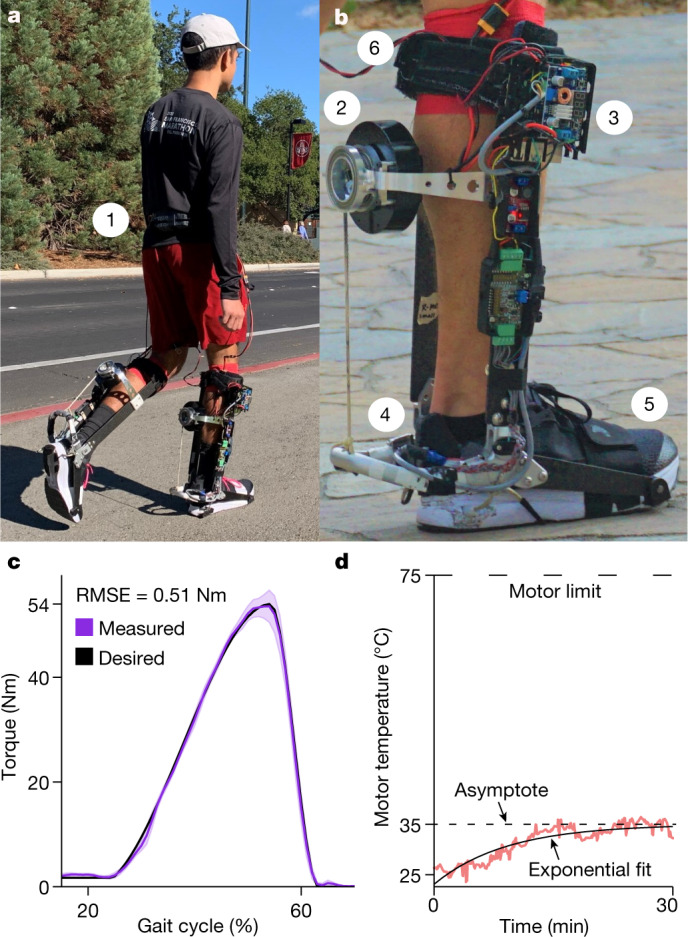
 Originalfoto
Teilhabe & SelbstständigkeitIn einer Studie erprobt
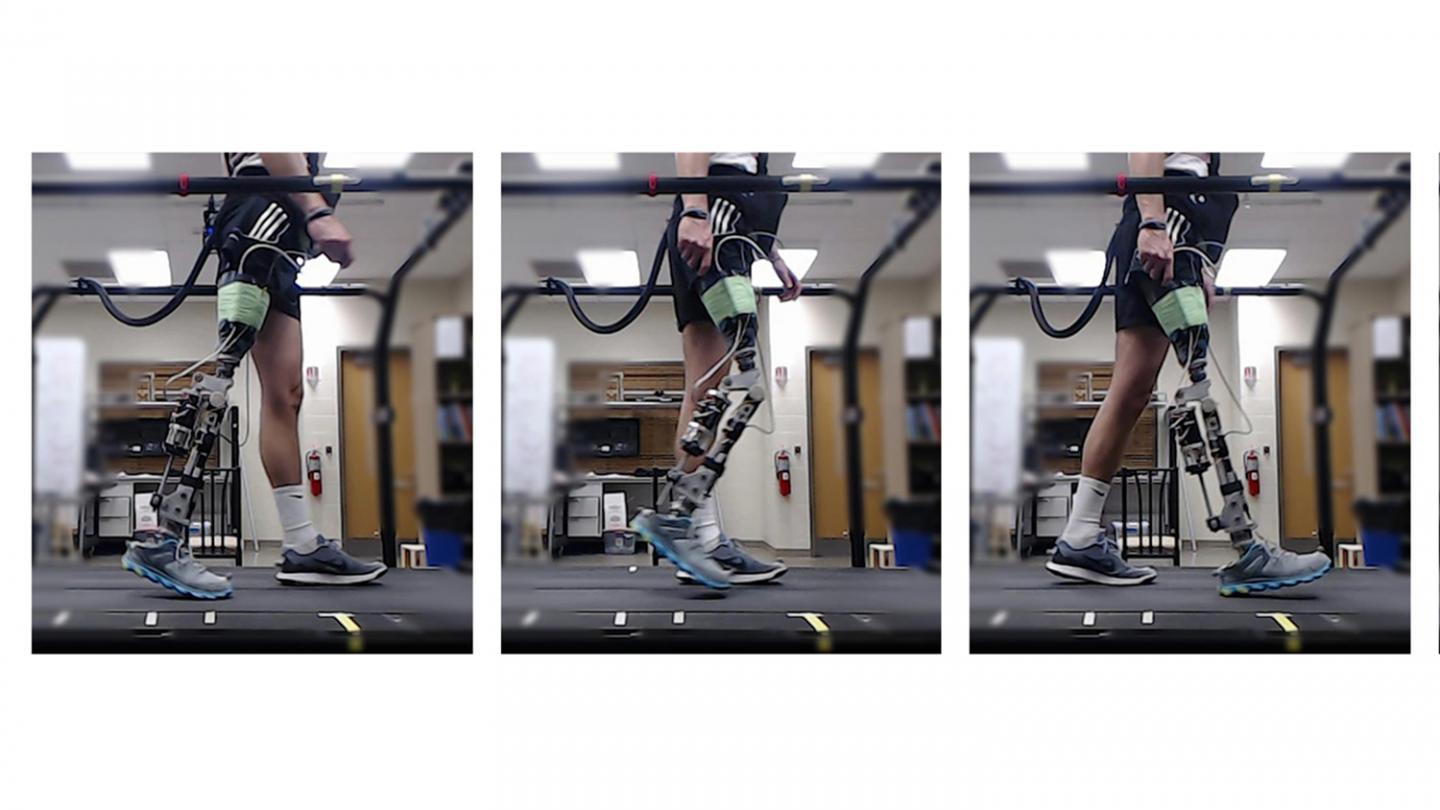
Ein Prothesenknie lernte den Gang seines Trägers in etwa zehn Minuten
Die Geschichte dahinterErgebnis & Belege
Bestärkendes Lernen passte die Steuerung einer motorisierten Knieprothese während des Gehens an und zeigte einen Weg zu schnellerer individueller Einstellung, während Mensch und Gerät sich aufeinander einstellten.
Dokumentiertes Ergebnis
Bei zwei Personen, darunter einer mit Amputation, erreichte die Steuerung die angestrebte Kniebewegung nach etwa 300 Gangzyklen, im Mittel zehn Minuten.
North Carolina State University; UNC; Arizona State University
USA 2019
Begutachtete StudieIEEE Transactions on Cybernetics : Online Reinforcement Learning Control for the Personalization of a Robotic Knee Prosthesis
Der Laufbandversuch mit zwei Personen zielte auf eine vorgegebene Kniebewegung; Komfortwünsche, Treppen und Alltagssicherheit waren damit nicht nachgewiesen.
- Online Reinforcement Learning Control for the Personalization of a Robotic Knee Prosthesis IEEE Transactions on Cybernetics · 2019-01-16
- Reinforcement Learning Expedites ‘Tuning’ of Robotic Prosthetics North Carolina State University · 2019-01-17