BIGGER PICTURE Teilhabe & Selbstständigkeit
Ein Prothesenknie lernte den Gang seines Trägers in etwa zehn Minuten
Ein motorisiertes Knie kann Bewegung unterstützen. Dafür müssen seine Einstellungen zum Menschen passen. Forschende untersuchten, ob die Prothese diese Anpassung während des Gehens selbst erlernen kann.
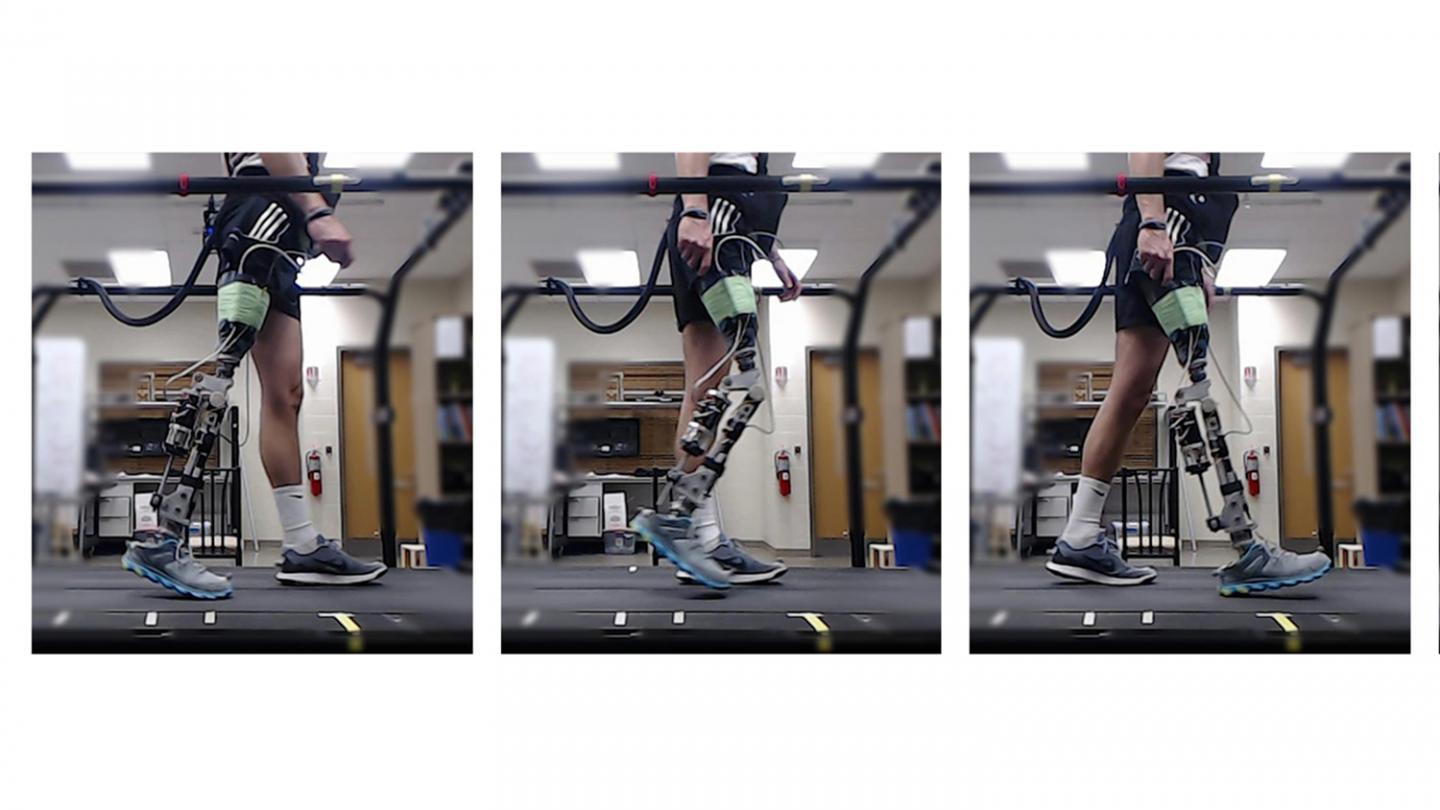 Originalfoto
- Einstellbare Parameter
- 12
- Mittlere Einstellzeit
- Etwa 10 Minuten
- Erste Untersuchung
- 2 Personen auf dem Laufband
So funktioniert die Idee
Schritt erfassen
Kniesensoren erfassen die Bewegung im Gangzyklus.
Anpassung erlernen
Bestärkendes Lernen vergleicht die Kniebewegung mit dem Zielmuster.
Beim Gehen nachstellen
Die Steuerung passt Steifigkeit und weitere Parameter im Schrittverlauf an.
Mensch und Maschine verändern sich gemeinsam
Ein Roboterknie benötigt in verschiedenen Phasen eines Schritts unterschiedliche Einstellungen für Steifigkeit und Bewegung. Die Anpassung ist schwierig, weil auch der Mensch seinen Gang als Reaktion auf die Prothese verändert. Ein starres mechanisches Modell bildet dieses Zusammenspiel nicht vollständig ab.
Jeder Schritt liefert Rückmeldung
Das Team nutzte bestärkendes Lernen, um zwölf Steuerungsparameter anzupassen. Sensoren erfassten die Kniebewegung. Der Algorithmus verglich sie mit einem angestrebten Gangmuster, lernte aus hilfreichen Veränderungen und erprobte verbesserte Einstellungen, während die Person weiterging.
Ein kleiner Versuch mit praktischem Ergebnis
Bei einer Person mit Amputation und einer Person ohne Amputation erreichte das System die angestrebte Kniebewegung nach durchschnittlich rund 300 Gangzyklen beziehungsweise zehn Minuten. Die 2019 veröffentlichte Studie zeigte die automatische Einstellung auf einem Laufband bei gleichbleibender Geschwindigkeit.
Belege: [1]
Entscheidend bleibt, was der Mensch braucht
Das Ziel war eine vorgegebene Kniebewegung, kein vollständiges Maß für Komfort, Gleichgewicht oder persönliche Vorlieben. Treppen und Alltagswege gehörten nicht zum Versuch. Der Ansatz zeigt, wie sich wiederholte manuelle Einstellungen verringern lassen könnten, während Mensch und Hilfsmittel sich gemeinsam anpassen.
Belege: [2]
Die Originalquellen
- IEEE Transactions on CyberneticsOnline Reinforcement Learning Control for the Personalization of a Robotic Knee Prosthesis
- North Carolina State UniversityReinforcement Learning Expedites ‘Tuning’ of Robotic Prosthetics