BIGGER PICTURE Teilhabe & Selbstständigkeit
Die schwierigste Prüfung für den Essroboter fand zu Hause statt
Ein Bissen auf der Gabel ist nur ein Teil einer Mahlzeit. Jonathan Ko isst zu Hause beim Arbeiten, Fernsehen und in unterschiedlichen Positionen. ADA musste zu diesen Gewohnheiten passen, nicht nur eine Gabel präzise bewegen.
- Erprobung zu Hause
- Zehn Mahlzeiten in fünf Tagen
- Persönliche Auswahl
- Den nächsten Bissen in einer Web-App auswählen
- Kontrolle
- Anpassbare Automatisierung und Not-Stopp
So funktioniert die Idee
Bissen auswählen
Die Person wählt Nahrung in der Telleransicht aus.
Aufnehmen und positionieren
Bildauswertung, gelernte Aufnahmebewegungen und Kraftmessung führen die Gabel.
Nach Wunsch zum Mund führen
Anpassbare Steuerung lässt die Person Tempo bestimmen und eingreifen.
Den Bissen wählen, nicht nur das Menü
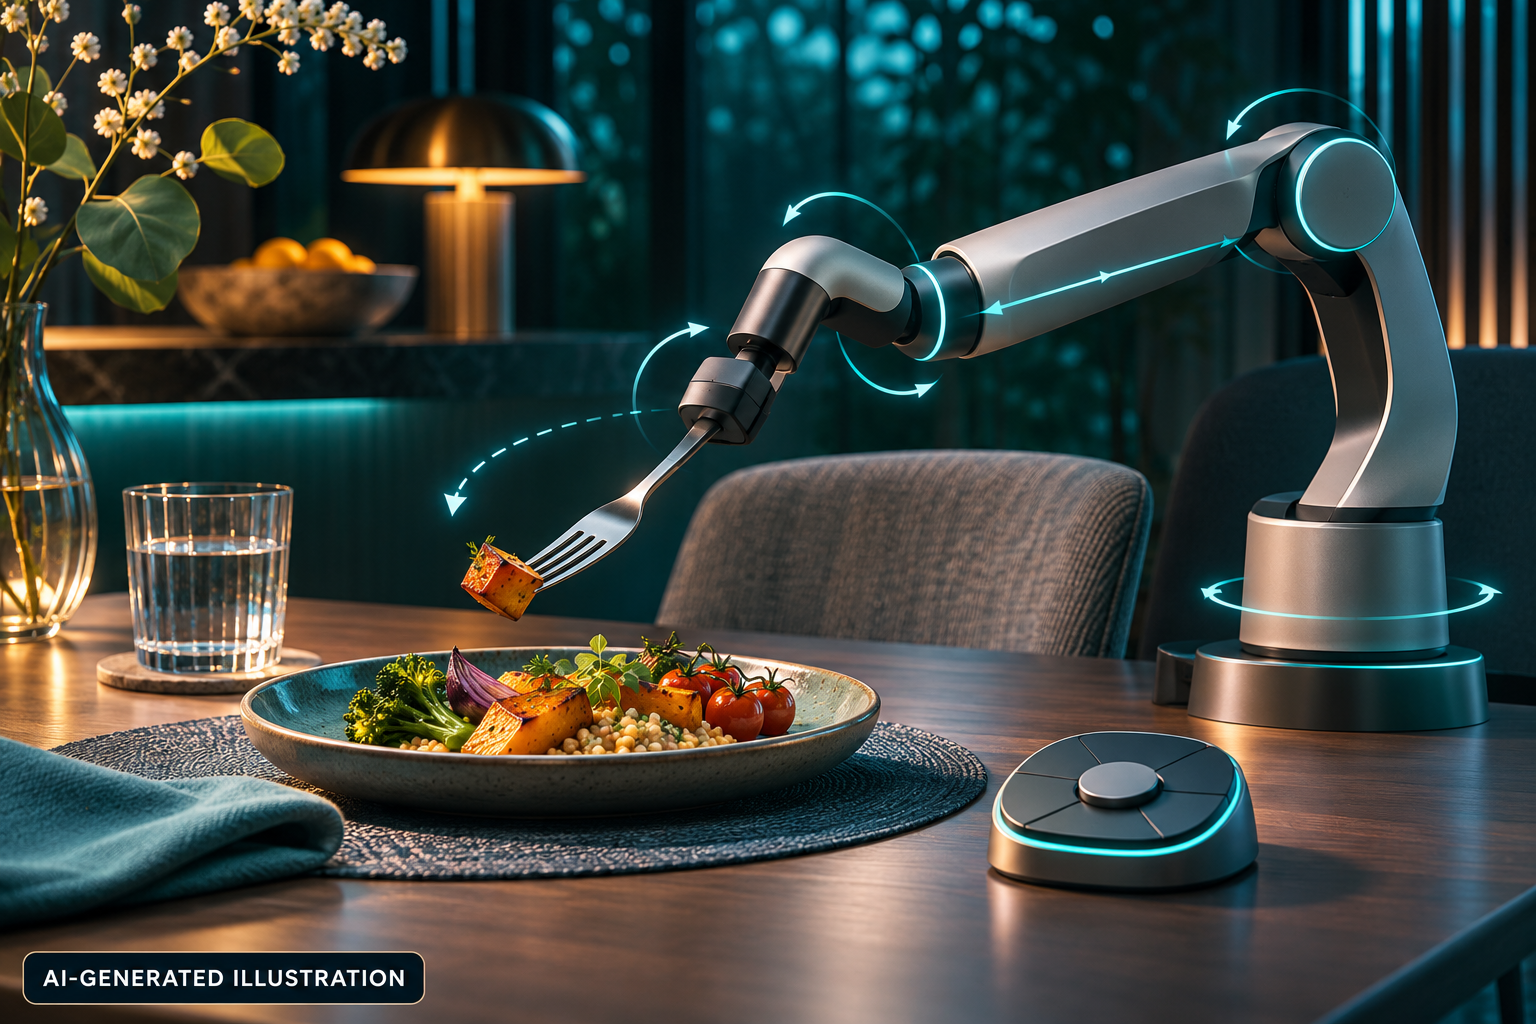
ADA verbindet einen Roboterarm mit Kamera und Kraftsensor. Über eine zugängliche Web-Oberfläche wählt die Person einen Bissen; das System erkennt die Speise und bewegt die Gabel zum Mund. Menschen mit eingeschränkter Armbewegung sollen dadurch ihre Mahlzeit selbst steuern können.
Belege: [1]
Zehn Mahlzeiten zeigen, was im Labor verborgen bleibt
In der Heimstudie nutzte der beteiligte Community-Forscher Jonathan Ko ADA für zehn Mahlzeiten in fünf Tagen. Er aß im Bett, am Tisch und beim Fernsehen. Schwaches Licht und wechselnde Möbelanordnungen machten Probleme sichtbar, die ein fest eingerichteter Laborplatz verborgen hätte.
Manchmal schafft weniger Automatik mehr Selbstbestimmung
Ko passte die Ruheposition des Arms an und konnte Teile der Bewegung selbst steuern, wenn die Gesichtserkennung unzuverlässig war. Beim Arbeiten entschied er auch, wann ein vorbereiteter Bissen zum Mund kommen sollte. Zur hilfreichen Gestaltung gehörte, solche eigenen Lösungswege zu ermöglichen.
Belege: [2]
Selbstbestimmtes Essen braucht weiterhin ein unterstützendes Umfeld
Betreuungspersonen blieben erreichbar; Aufbau und gelegentliche Hilfe waren weiterhin nötig. Es handelte sich um eine kleine Forschungserprobung, keinen fertigen Pflegeersatz. Der Fortschritt ist konkret: vollständige Mahlzeiten außerhalb des Labors, bei denen die Person Tempo, Position und das Verhältnis von Automatik zu eigener Steuerung beeinflusste.
Die Originalquellen
- University of WashingtonThe UW’s assistive-feeding robot gets tested outside the lab
- University of Washington research project / HRI2025Lessons Learned from Designing and Evaluating a Robot-Assisted Feeding System for Out-of-Lab Use